
【世界初公開】産業用パトロールロボット、図面連携とセンサー監視をウェブ画面1つで完了する方法
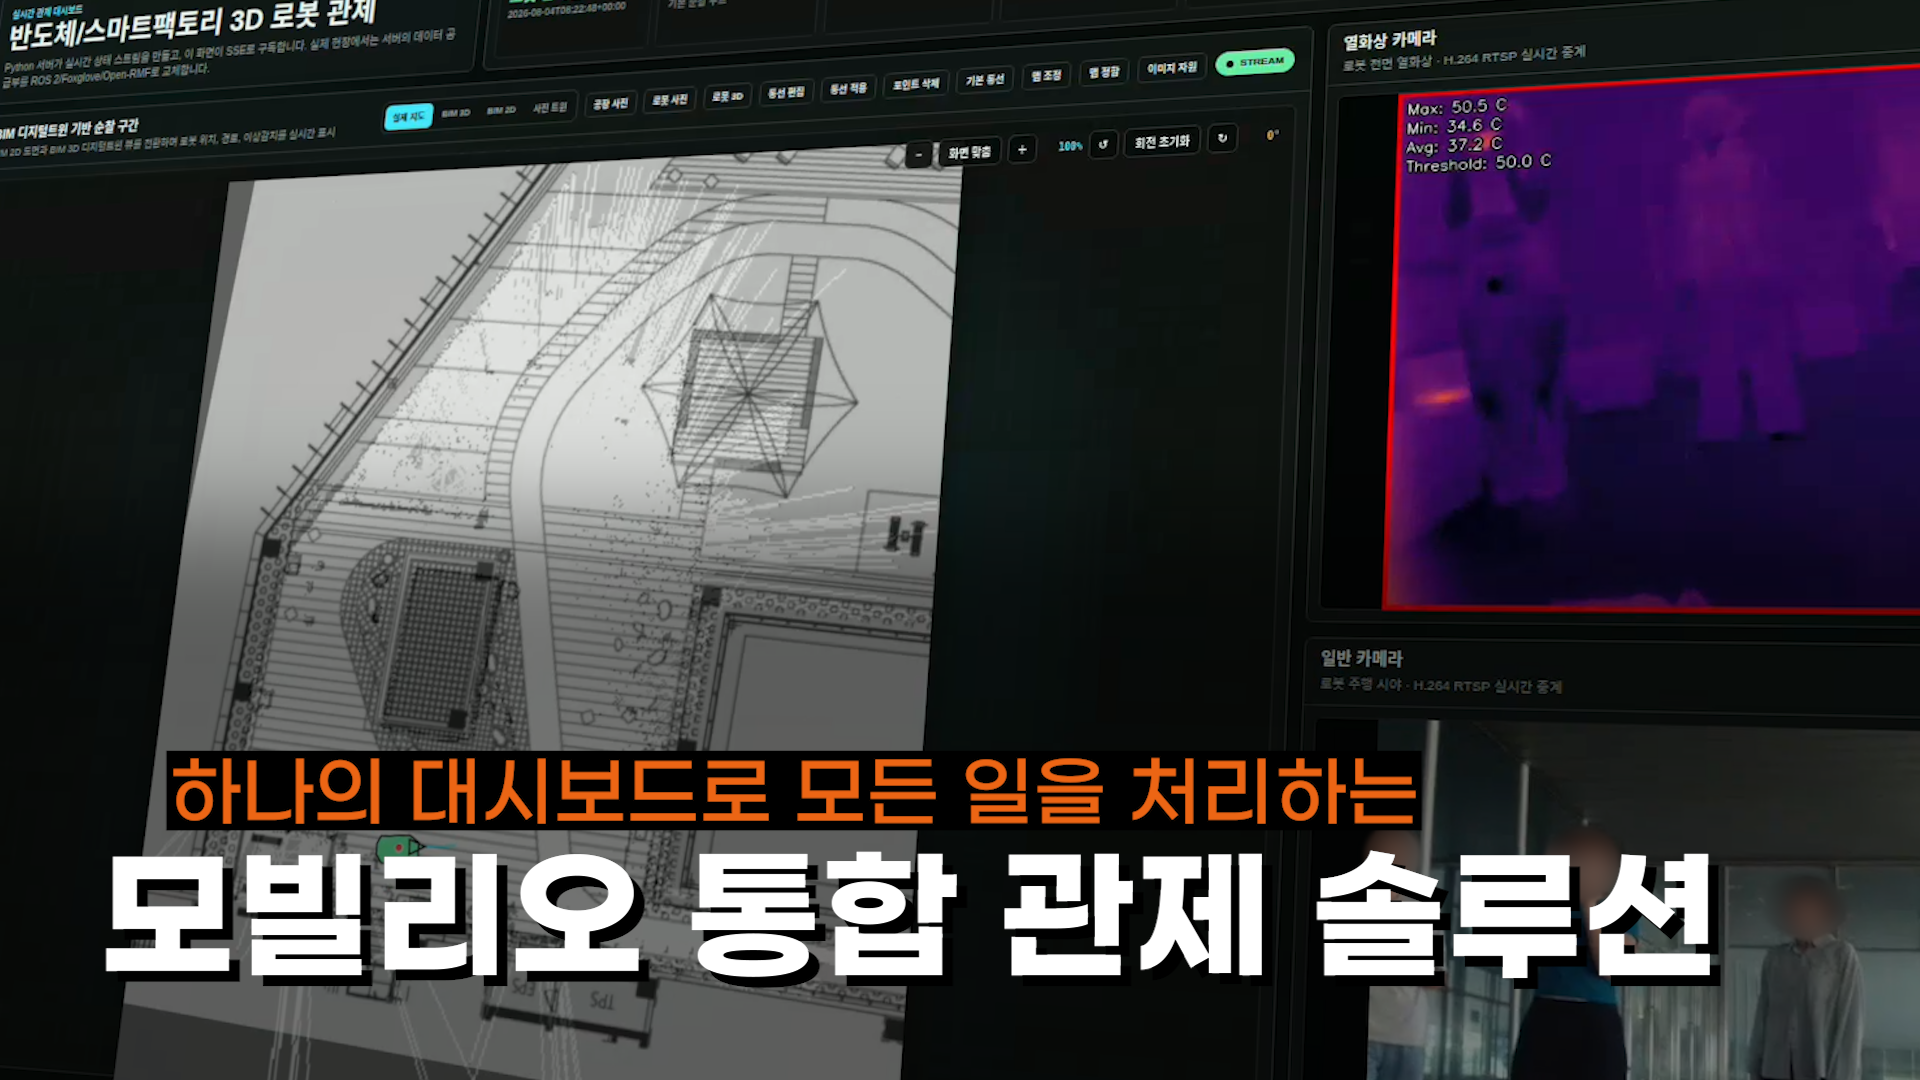
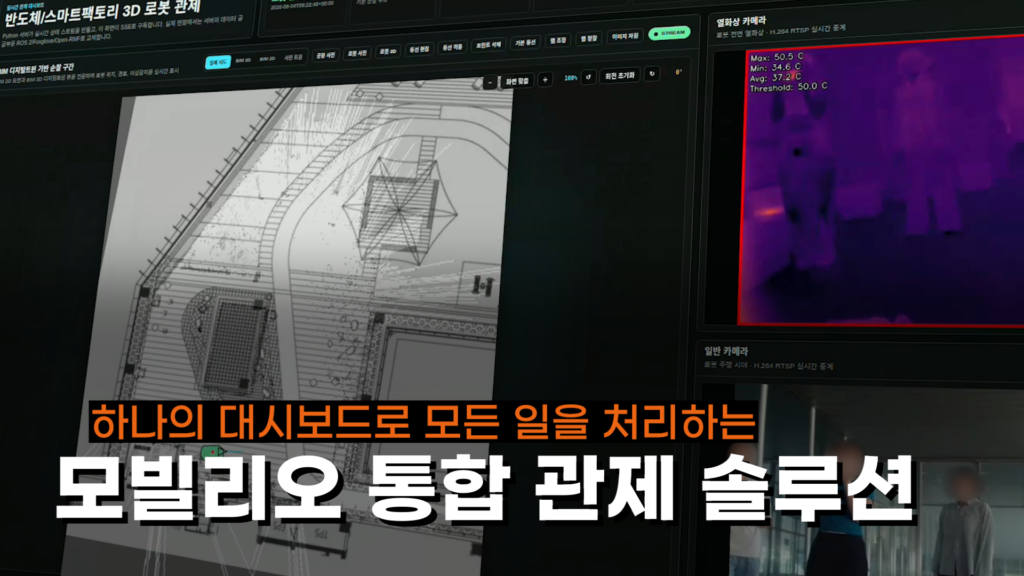
▲ [사진 1] モビリオ産業用巡回ロボット統合Web監視ソリューションメインUIダッシュボード
産業現場に自動運転パトロールロボットを導入しようとする企業が、現場テスト(PoC)の段階で最も頻繁に直面する悩みがあります。「ロボットはよく動いているが、今正確に工場の図面のどこを通っているのだろうか?」「映像は別、温度センサーは別、ガスデータは別で見なければならず、リアルタイム対応が難しい」「現場のパトロール経路を修正するたびに、ロボットエンジニアが直接コードを修正しなければならないのだろうか?」"
ロボットハードウェアの自律走行性能と同じくらい重要なのは、現場管理者がどれほど直感的にロボットを制御し、センサーデータを一目で把握できるかです。Mobilio(モビリオ)が今回初公開する「ロボット統合Web管制ソリューション」は、こうした現場の慢性的な運用のボトルネックを一気に解消するために誕生しました。.
従来のロボット管制ソリューションと何が異なりますか?
市販されている多くのパトロールロボットソリューションは、単なるカメラストリーミングやロボットメーカー向けの基本制御ツールのレベルにとどまっていることが少なくありません。一方、モビリオの統合管制ソリューションは、実際の産業現場の厳しい安全基準と運営効率性に徹底的に焦点を当てて設計されています。.
| 比較項目 | 一般的なロボット管制環境 | Mobilio統合管制ソリューション |
|---|---|---|
| 接続環境 | 専用プログラム/OS依存のインストールが必要 | Webベースでデバイスの制約なくリアルタイムアクセス |
| 経路生成 | 複雑なコーディングと座標の手動入力 | UIベースのウェイポイントワンクリックティーチング&JSON保存後即座に使用 |
| 図面連動 | LiDARの白黒マップのみ確認可能 | LiDARマップと実図面(CAD/BIM)の1:1マッチング技術支援 |
| センサー収集 | 映像または単一センサー中心 | RGB + サーモグラフィ + 複合ガス + 振動・粒子 統合ダッシュボード |
| 異常対応 | 事後データログ分析中心 | 閾値超えのリアルタイムポップアップ通知で即座に初期対応 |
モビリオ統合監視ソリューションのコア機能4段階詳細配置
モビリオ・ソリューションは、経路生成から自動運転の実行、精密図面の合致、単一画面のモニタリングへと続く体系的な4段階のワークフローを提供します。各段階の詳細な説明とモーションGIFおよび画像フレームを並べて配置し、可読性を最大化しました。.
直感的な経路ティーチングとデータ化 (Waypoint Console)
作業者がロボットを移動させながらコンソール画面で「現在位置保存」ボタンを押すと、ロボットの現在位置座標(X、Y、Yaw)、歩行モード、障害物回避オプションが順番に記録されます。生成された経路はウェブコンソールで即座にJSONファイルに変換されて保存され、現場別のカスタマイズされた巡回コースをコーディングなしでわずか数秒で簡単に作成・管理できます。.
- リアルタイムウェイポイントワンクリック座標収集
- 歩行モードおよび障害物回避の詳細オプションの指定
- JSONフォーマット即時変換およびパスファイル自動変換
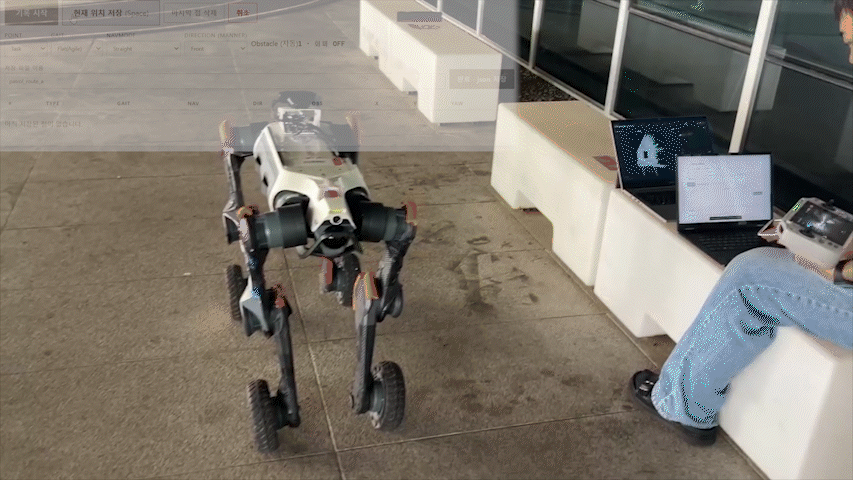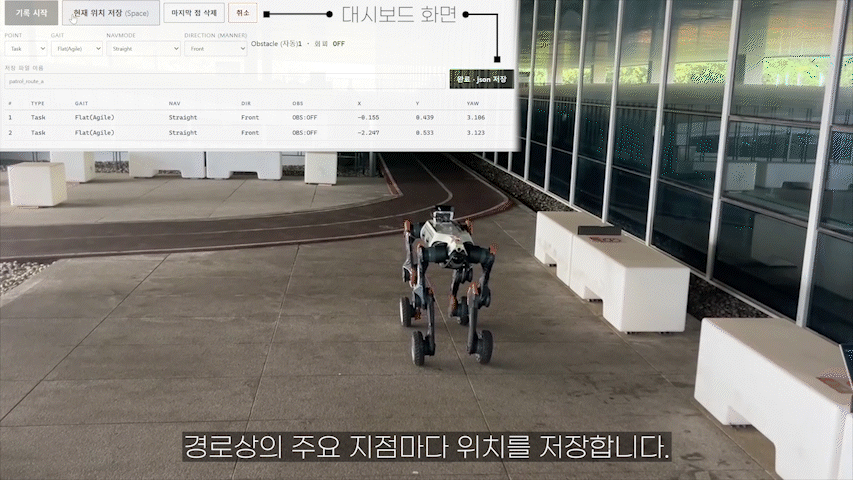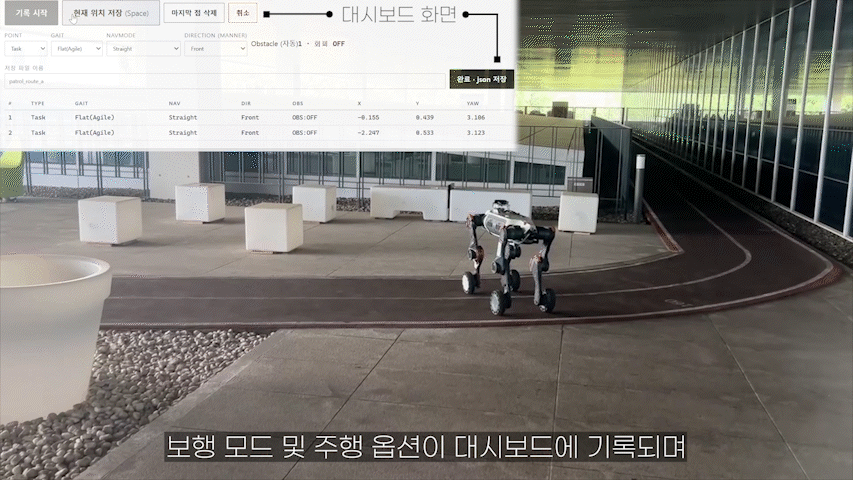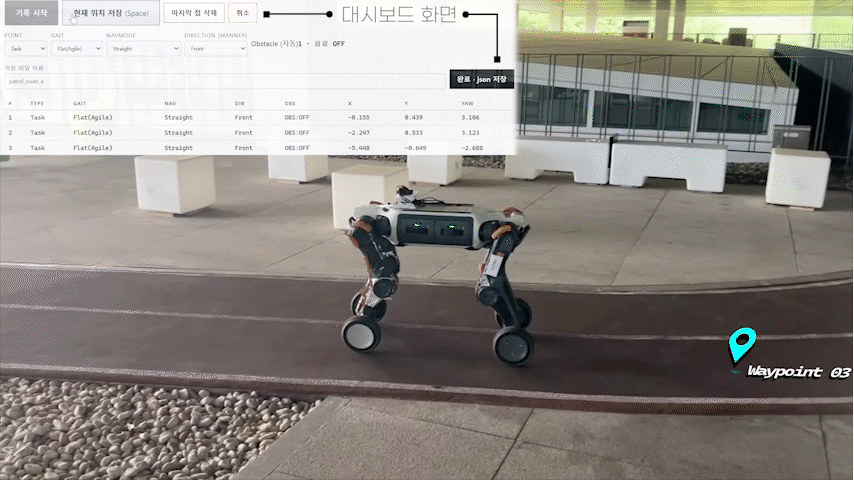
▲ [사진 2] 콘솔 화면에서 로봇의 위치 좌표와 순찰 웨이포인트를 원클릭 기록하는 장면 (gif-1.gif)
ワン클릭 自律走行パトロールの実行とログ記録
ダッシュボードのリストから生成されたルートファイル(JSON)を選択して実行すると、ロボットが事前に定義された各ウェイポイントを自ら判断し、精密な自律巡回を開始します。巡回走行のプロセスにおいて、ロボットが各特定地点に到着したかどうか、およびリアルタイムの走行テレメトリーログがウェブ監視コンソール画面にリアルタイムで記録されます。.
- 保存されたJSONパスファイルワンクリックロード&自動運転開始
- 巡回ルート別ウェイポイント通過状態のリアルタイムチェック
- 走行速度、バッテリー残量、障害物検知ログをリアルタイムに出力
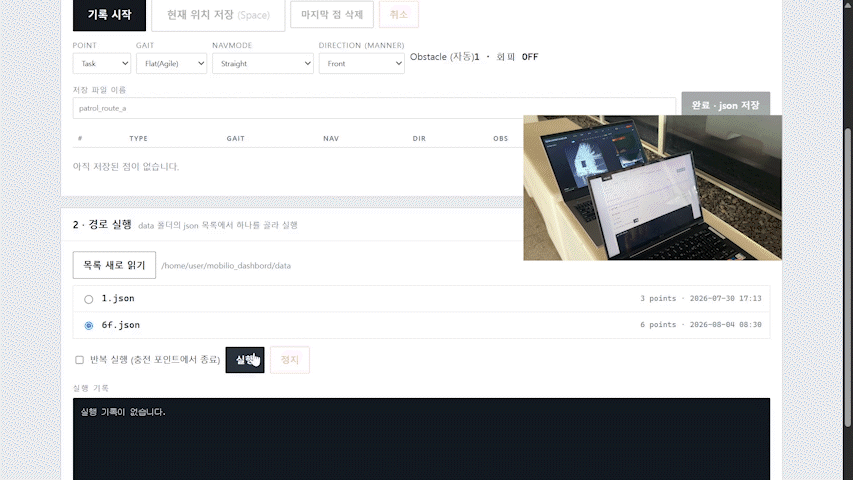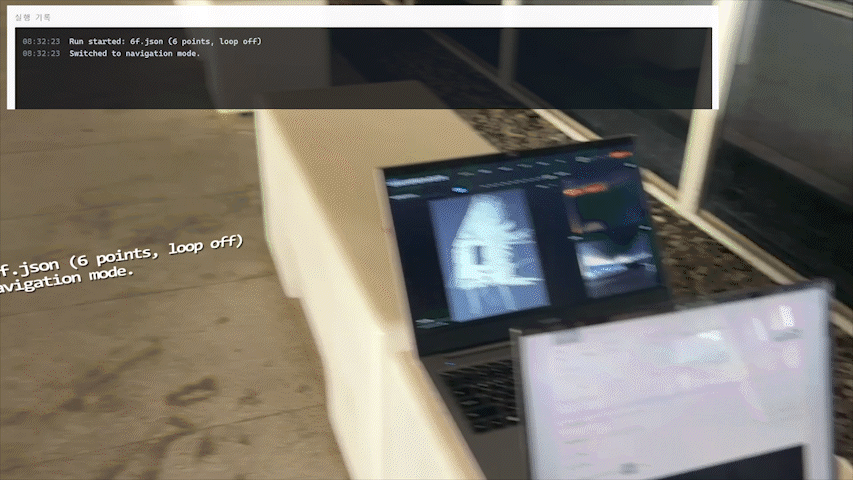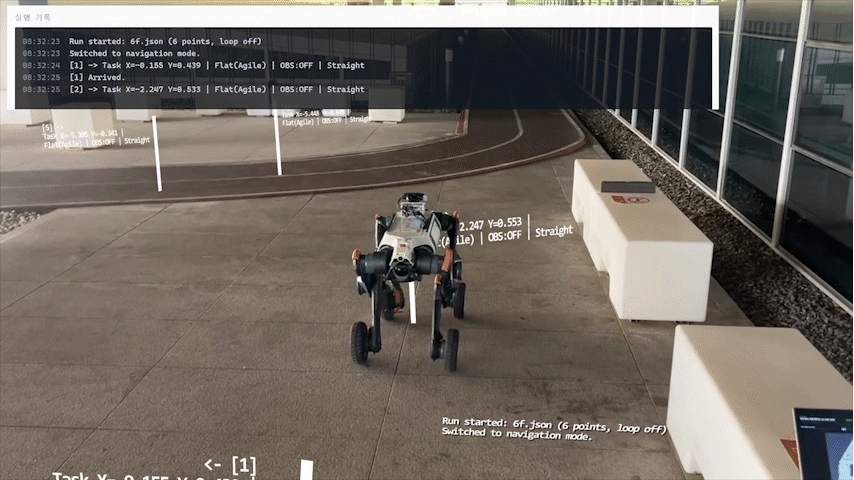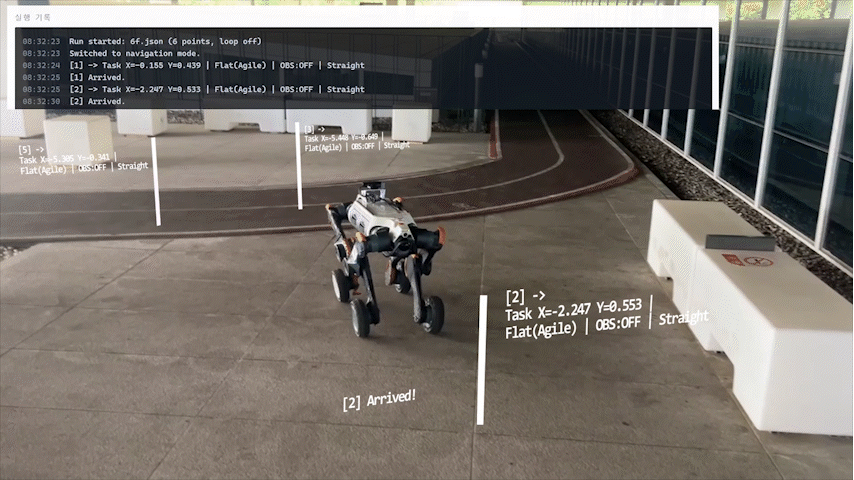
▲ [写真3] ダッシュボードで自律走行コマンドを実行し、ロボットを指定されたウェイポイントへ巡回させている場面 (gif-2.gif)
LiDARマップと実現場図面(CAD/BIM)の1:1マップマッチング
一般的なロボット管制は、LiDARセンサーベースのモノクロの占有格子地図(PGM)しか表示しないため、管理者が実際の建物のゾーン構造を把握しにくくなっています。モビリオは、マップ整合(Map Registration)技術を通じて、実際の工場図面上にロボットの位置を歪みなく精密に視覚化します。.
- 基準点(Anchor Points)マッチング: 2D LiDAR 맵(PGM)과 CAD/BIM 도면을 좌우로 배치 후, 기둥·모서리 등 기준점 3개 이상(A, B, C)을 지정해 좌표계 일치
- 1:1最終図面生成: 지정된 기준점을 바탕으로 두 지도를 정합하고 회전각/크기 미세 조정을 거쳐 대시보드용 최종 맵 완성
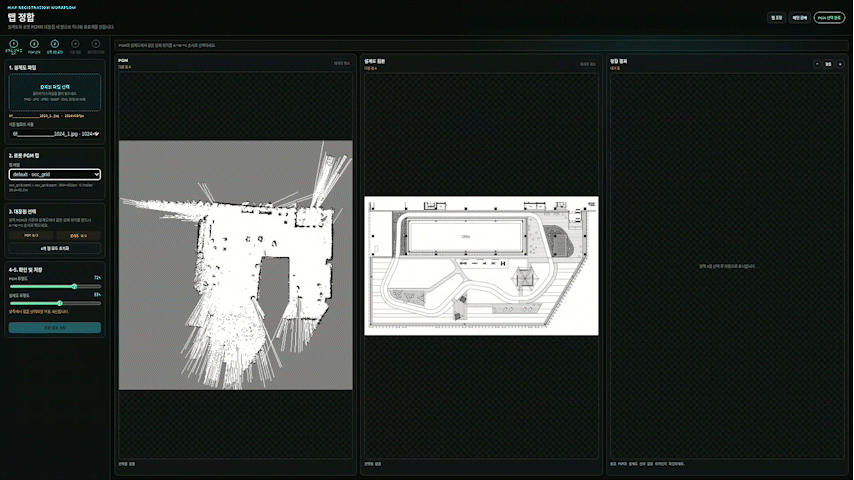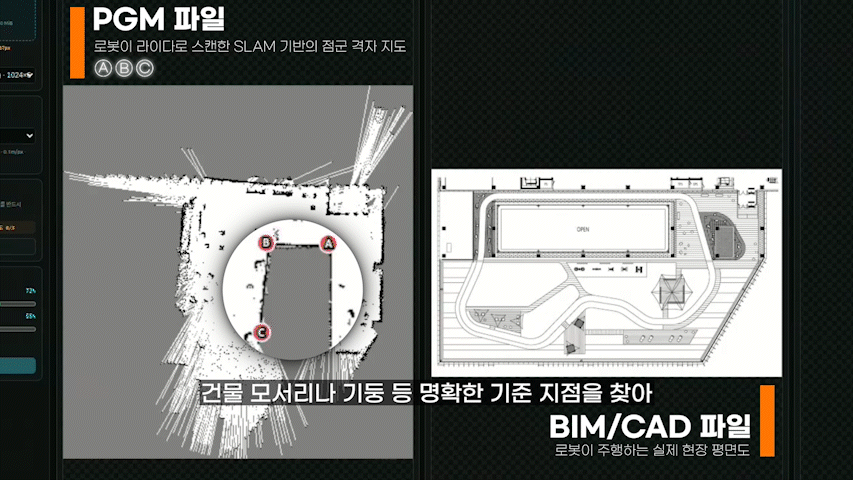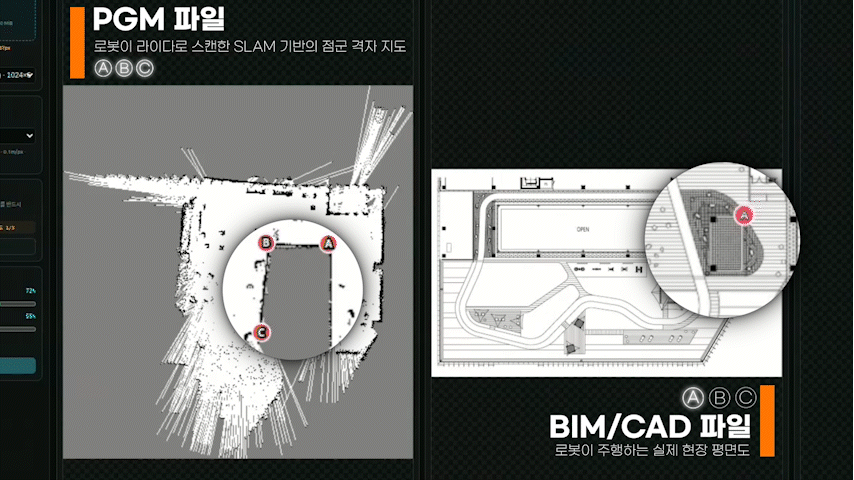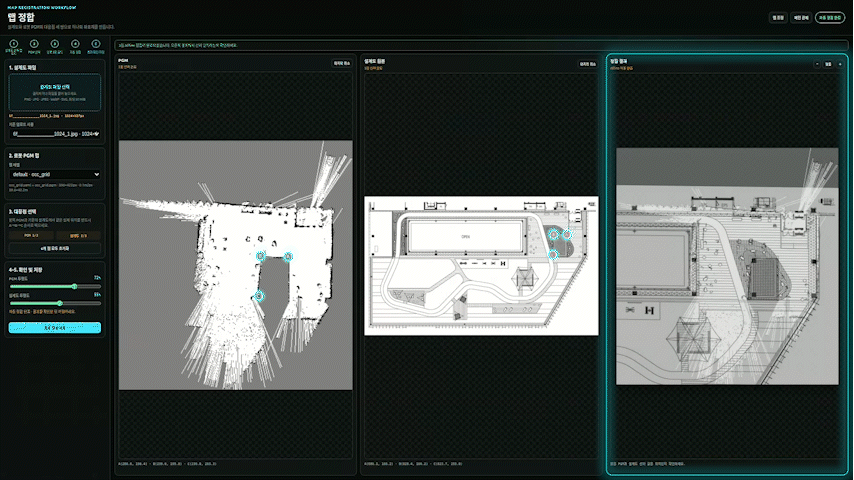
▲ [사진 4] 흑백 라이다 지도와 실제 건축 평면도 간의 기준점 3개 매칭 1:1 정합 과정 (gif-3.gif)
단일 웹 화면에서 이루어지는 복합 환경 관제
모빌리오 웹 관제 시스템은 별도의 툴 전환 없이 단일 대시보드 안에서 로봇의 위치 파악, 다중 영상 스트리밍, 환경 센서 텔레메트리 분석, 긴급 비상 알림까지 실시간으로 통합 처리합니다.
- 3D 위치 추적 & 다중 스트리밍: 도면 위 실시간 궤적 및 POV RGB/열화상 카메라 동시 송출
- 환경 센서 실시간 텔레메트리: 온도, 설비 진동(mm/s), 파티클(분진), 유해가스(CO, H₂S, CH₄) 차트 시각화
- 즉각적인 이상 징후 알림: 베어링 진동, 열 누설, 유해가스 수치 초과 시 팝업 경고 및 신속 초동조치 지원
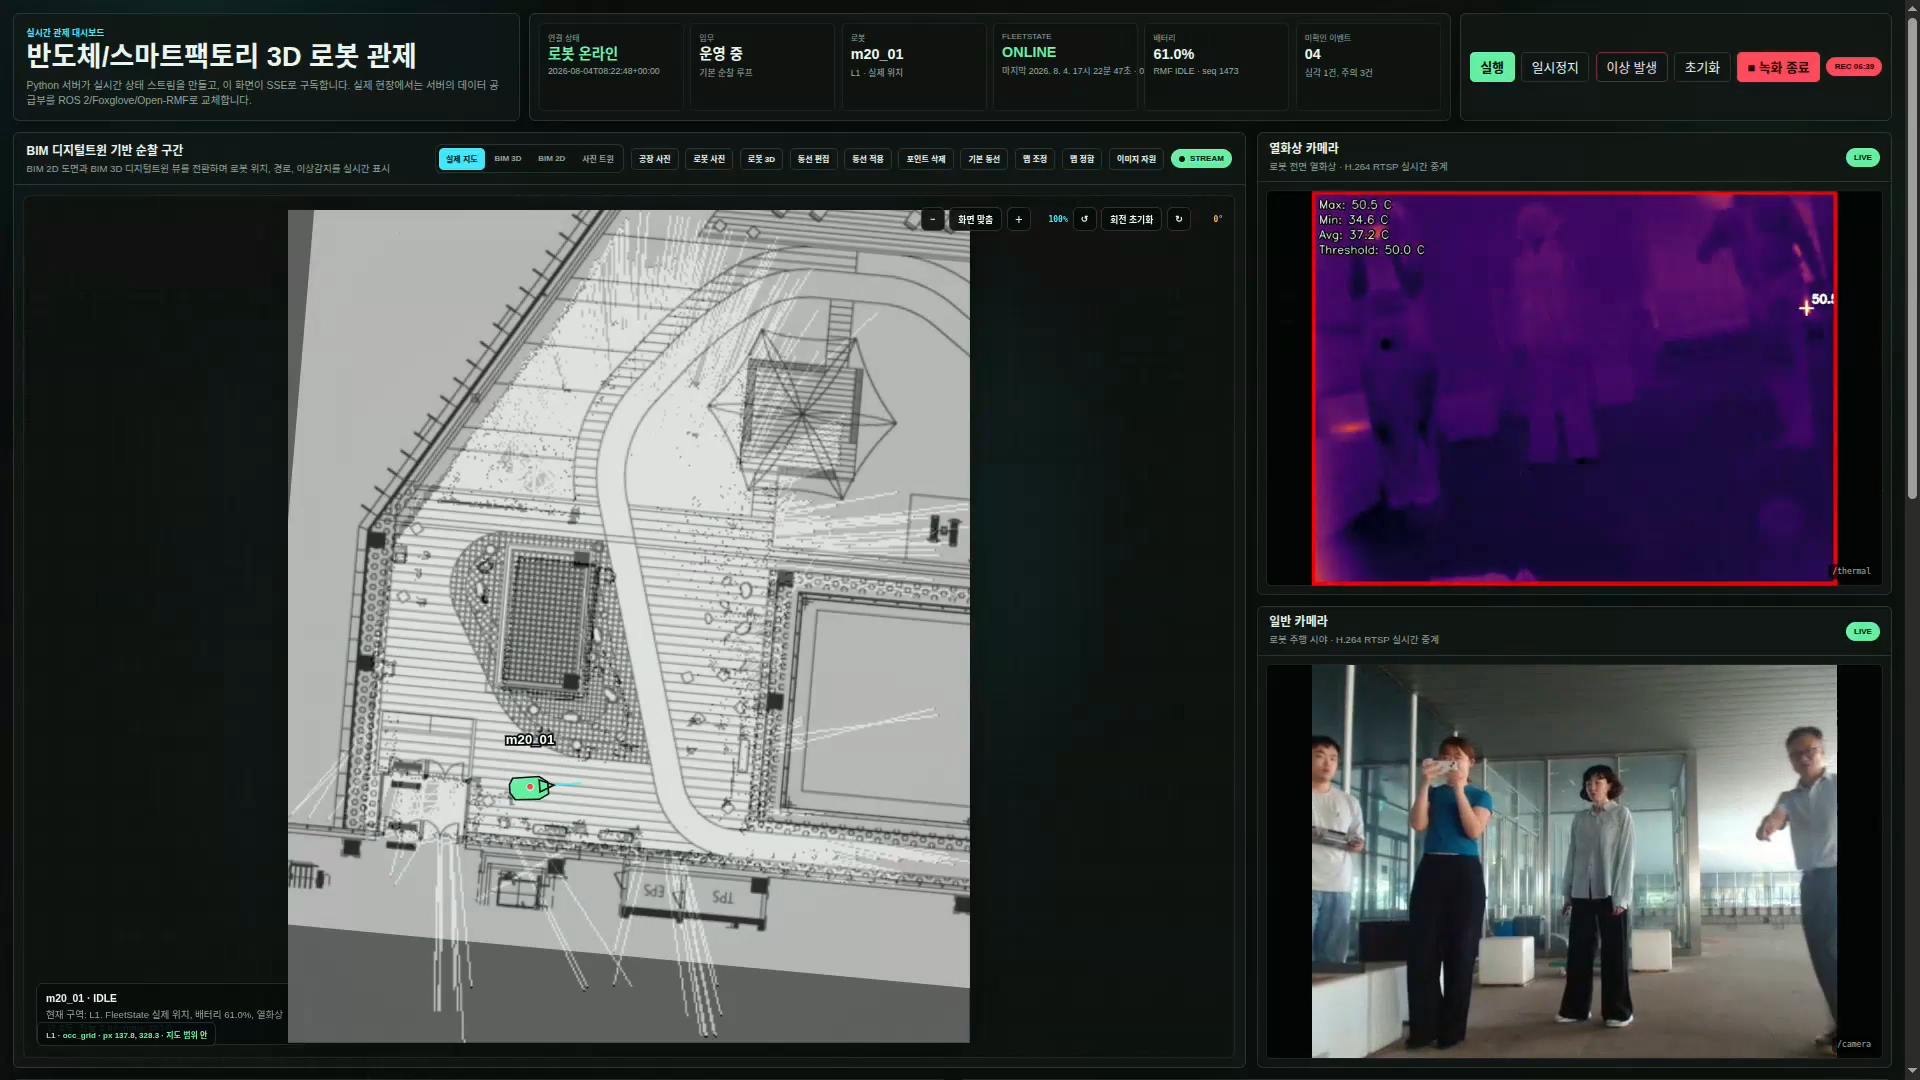
▲ [사진 5] 하나의 대시보드 화면에서 위치 추적, 카메라 스트리밍, 센서 차트가 동시 구현되는 장면
단일 대시보드에서 처리되는 3대 실시간 복합 관제 요소 상세
별도의 툴 전환 없이 대시보드 안에서 실시간으로 이뤄지는 세부 관제 시스템 기능은 다음과 같습니다.
① 3D 도면 기반 실시간 위치 추적 & 다중 스트리밍: 정합된 현장 도면 위에서 로봇의 2D/3D 위치 및 이동 궤적을 실시간으로 추적하며, 1인칭 주행 시점(POV) 일반 RGB 영상과 열화상(Thermal) 카메라 화면을 동시에 송출합니다.
② 환경 센서 데이터 실시간 텔레메트리 (차트 시각화): 로봇에 탑재된 센서로부터 열화상 온도(최고/최저), 설비 진동 수치(mm/s), 미세 파티클(분진), 유해가스(CO, H₂S, CH₄ 등) 데이터를 실시간 차트로 시각화하여 설비 상태 추세를 즉각 파악합니다.
③ 임계치 초과 시 즉각적인 이상 징후 알림: 베어링 진동 이상, 열 누설 의심, 유해가스 및 파티클 기준치 초과 등 이상 징후 발생 시 관제 화면에 즉시 팝업 알림을 띄워 관리자가 신속한 초동 조치를 취할 수 있습니다.
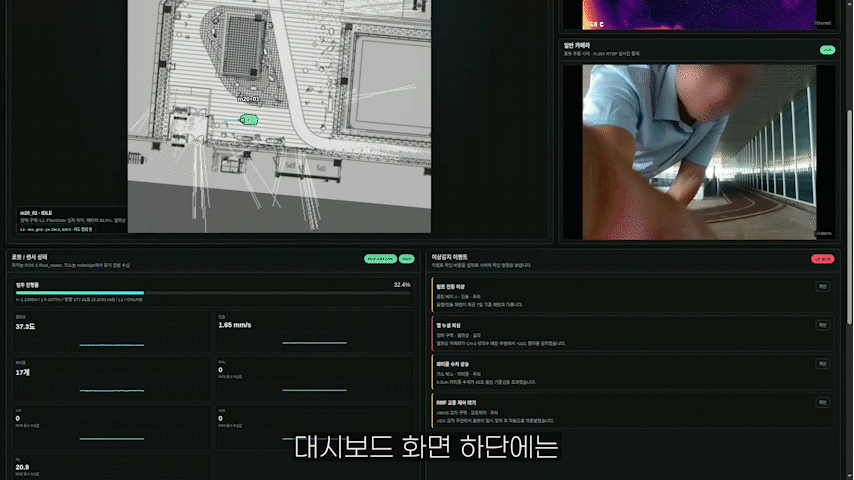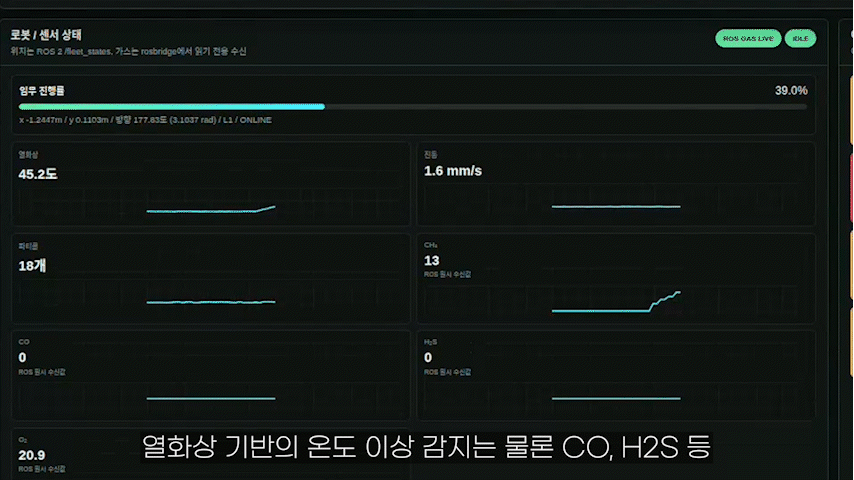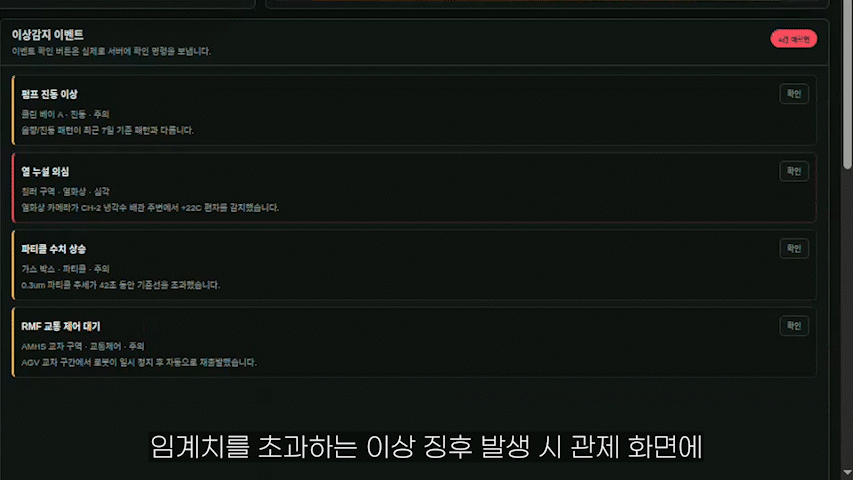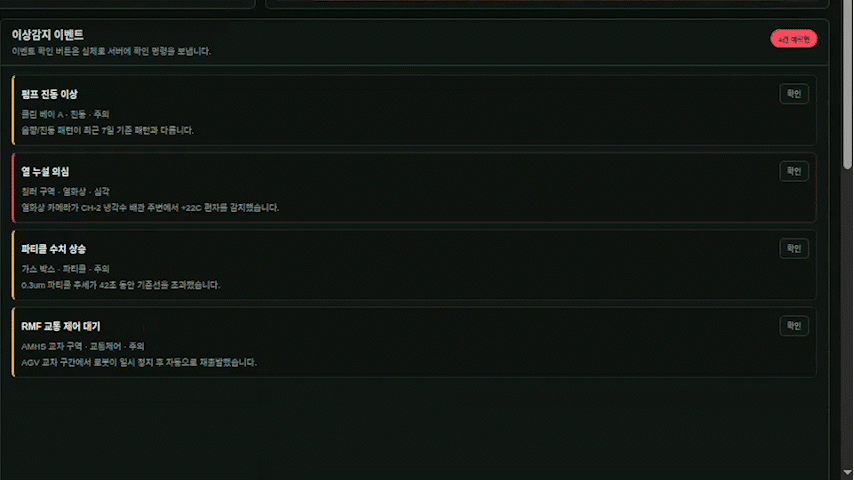
▲ [사진 6] 설비 이상 징후 감지 시 관제 대시보드에 즉시 표출되는 실시간 비상 팝업 알림 화면 (gif-4.gif)
📞 모빌리오 제품 문의 및 시연 신청 안내
- ✔ 맞춤 견적 문의: 사업장 규모 및 순찰 경로에 맞춘 최적 솔루션 안내
- ✔ 데모 및 기술 문의: 웹 관제 대시보드 실물 시연 및 현장 적용상담
- 📍 오시는 길: 경기도 성남시 수정구 대왕판교로 815 763호 (모빌리오 본사)